

- 服务热线:0755-86665401
-


- EN
摘要
针对振动工况会给DIC测量引入附加位移、造成测量精度劣化的问题,新拓三维XTDIC三维数字图像相关(DIC)测量系统,采用刚体点动态外参修正振动误差抑制算法,开展3D打印机载物台Z向定值位移测试,完成定值位移精度与侧向耦合窜动评估,实现复杂振动工况下3D-DIC系统测量稳定性的提升。
一、试验背景
FDM 3D打印机载物台Z向进给精度直接决定打印成型质量。测试过程中,3D打印机工作状态下会引发设备自身框架振动,该振动会作为刚体扰动叠加到测量结果中。
传统静态外参3D‑DIC采用试验前一次性标定的双目外参,全程参数固定。当被测设备框架发生振动,框架上的参考散斑产生刚体运动,静态标定模式无法区分载物台真实运动位移和打印机框架整体振动带来的刚体位移,会直接造成测量结果失真。
为此,新拓三维提出基于刚体点动态外参修正的3D‑DIC振动误差抑制方法,利用打印机框架上的固定刚体参考点,实时解算框架的整体刚体运动,动态修正计算模型,剔除打印机框架振动引入的Z向刚体位移干扰,分离框架扰动与载物台真实运动,输出三维位移时序数据,满足复杂振动工况下高精度位移测量需求。
二、实验方案
1、实验对象
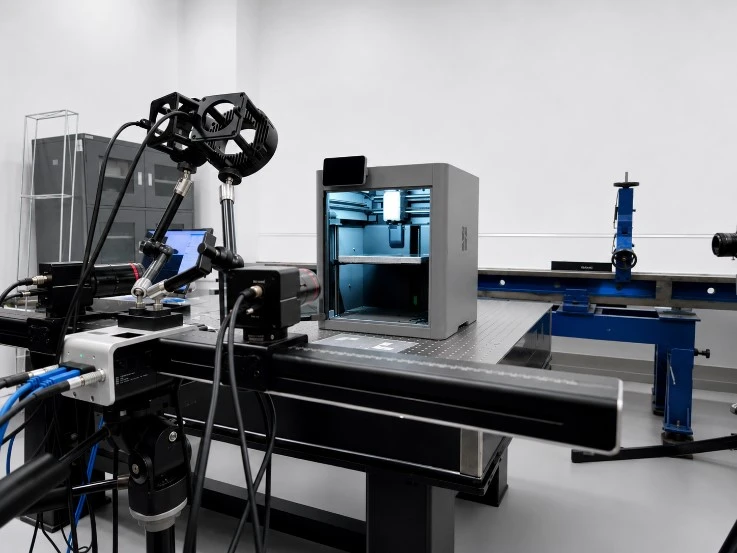
商用FDM 3D打印机,控制Z向载物台执行定值点动升降,模拟设备实际进给工况,试验全程存在3D打印设备机架振动。
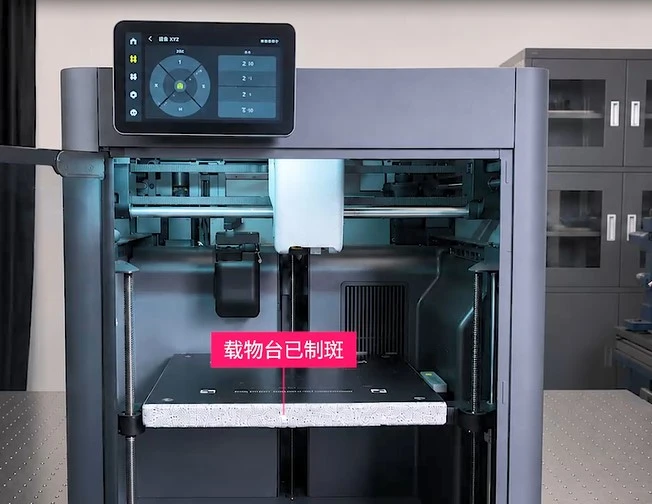
3D打印机载物台散斑制备
2、3D-DIC测试系统
XTDIC三维数字图像相关测量系统,相机分辨率1200 W,测量视场200 mm,搭载刚体点动态外参修正模块。
修正算法原理:选取视场内完全静止的刚体参考点,实时解算打印机框架整体刚体位移,动态修正计算模型,从测量结果中剥离框架整体振动带来的刚体位移,保留载物台真实运动数据。
3、试样散斑制备
载物台表面粘贴黑白随机散斑,用于求解平台位移场;在3D打印机固定框架侧壁布设参考散斑,用于解算并剔除打印机框架整体刚体振动位移。
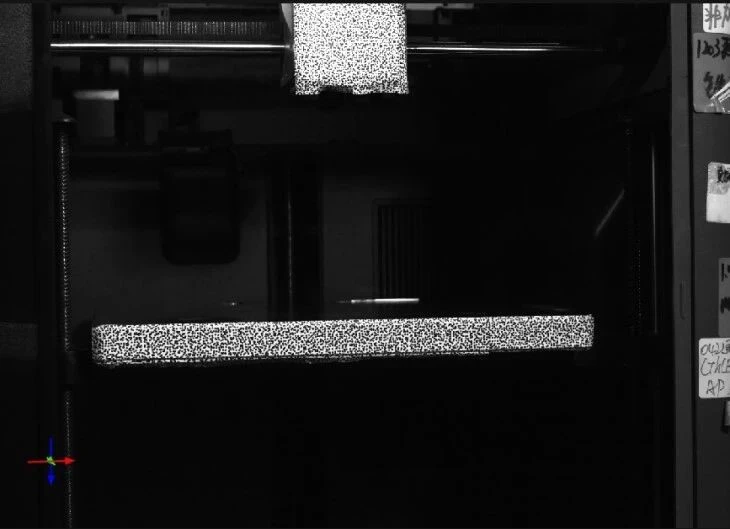
载物台与固定框架侧壁散斑图
4、实验流程与对照设置
1)完成双目相机初始标定,视场同时覆盖载物台与机架刚体参考区域,选取初始静止帧作为计算基准;
2)设置两组对照计算模式:对照组-传统静态外参3D‑DIC;试验组:开启刚体点动态外参修正3D-DIC测试,对比振动环境下的测量差异。
三、实验结果与数据分析
1、Z向定值位移:框架振动误差抑制定量对比
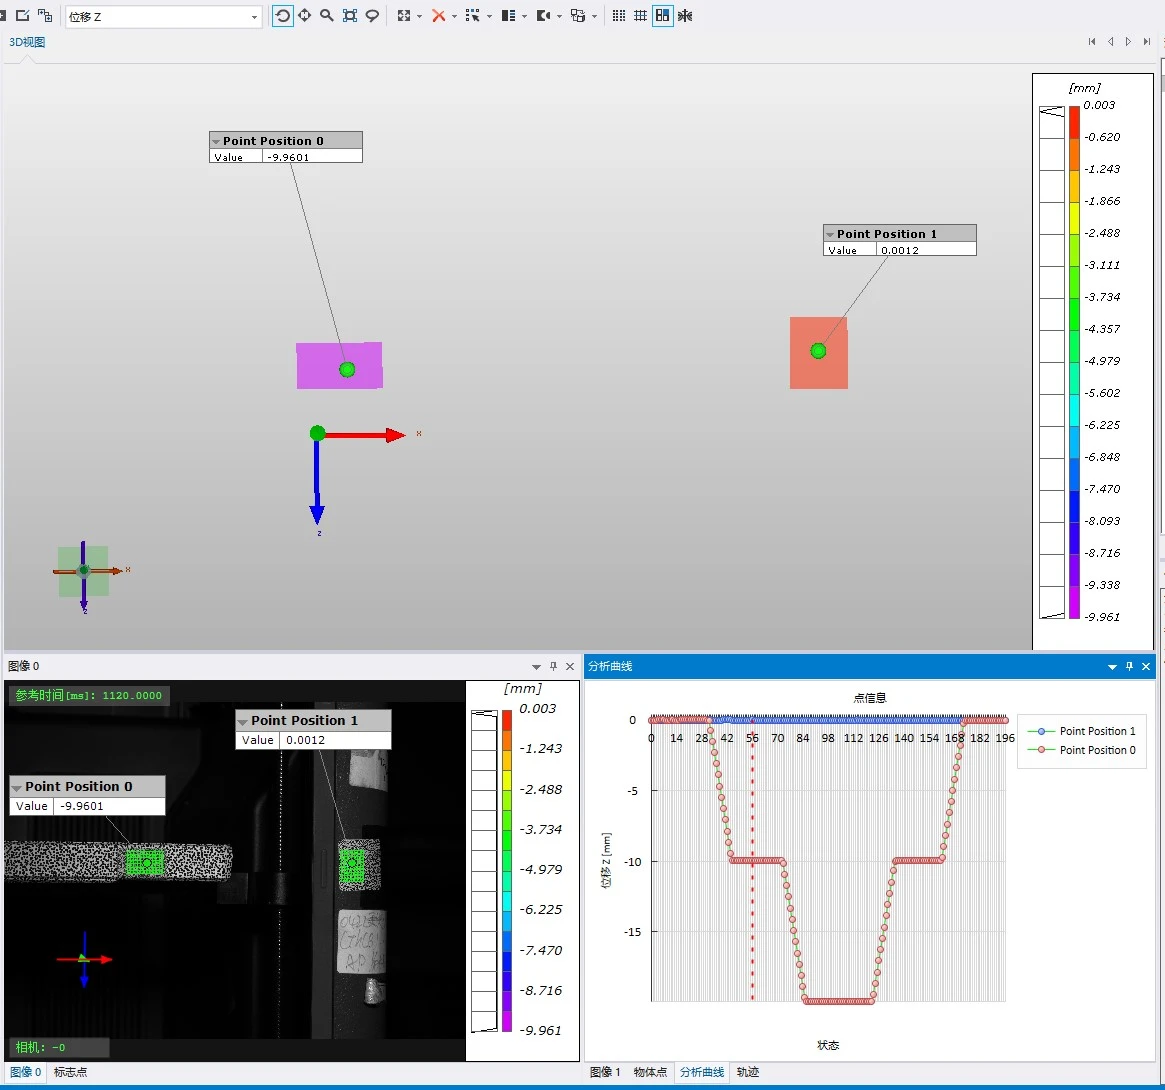
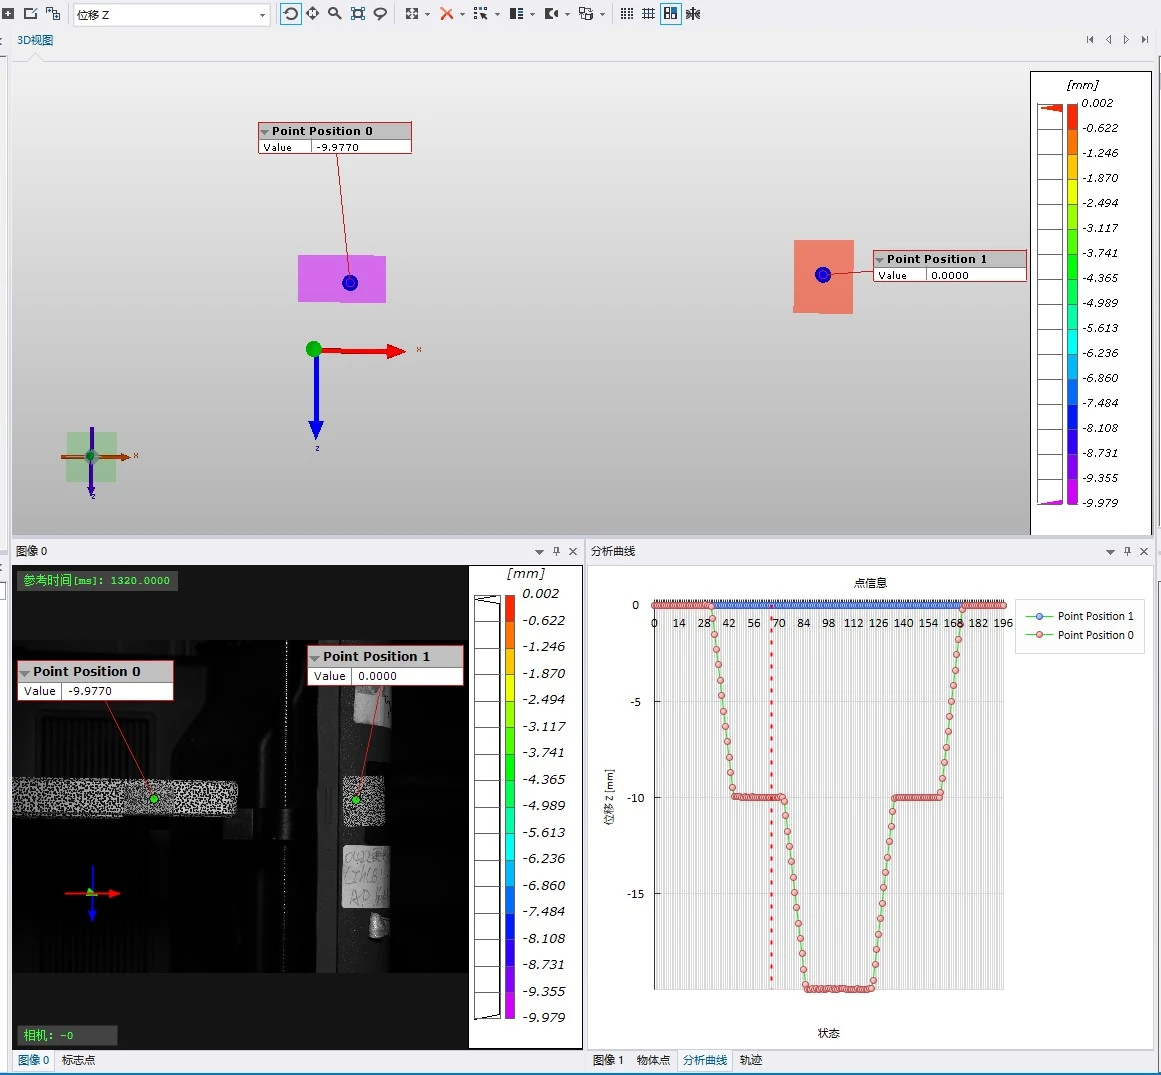
未去除刚体位移Z向结果&去除刚体位移Z向结果
在传统静态外参 DIC 处理模式下,框架振动会被计入被测位移,造成测量读数偏移。
启用刚体点动态外参修正算法后,剔除框架振动带来的Z向刚体位移分量,有效消除设备自身框架振动干扰,还原载物台真实定值进给位移。
2、X/Y侧向耦合窜动甄别
受导轨间隙、装配误差影响,载物台Z向升降时会产生X、Y向侧向窜动,该误差逐层累积将造成打印层错。
对照组打印机框架的X/Y向微小振动会混入测量曲线,难以区分信号来自框架抖动还是载物台真实侧向运动;
实验组开启刚体点动态外参修正,扣除框架整体刚体运动,可真实还原载物台自身侧向耦合运动,实现多维运动误差识别。
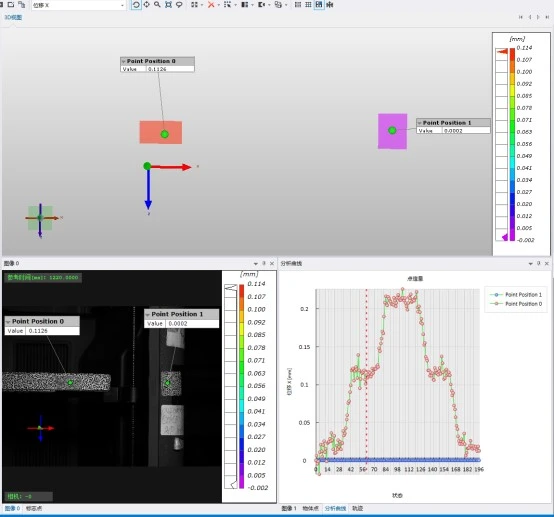
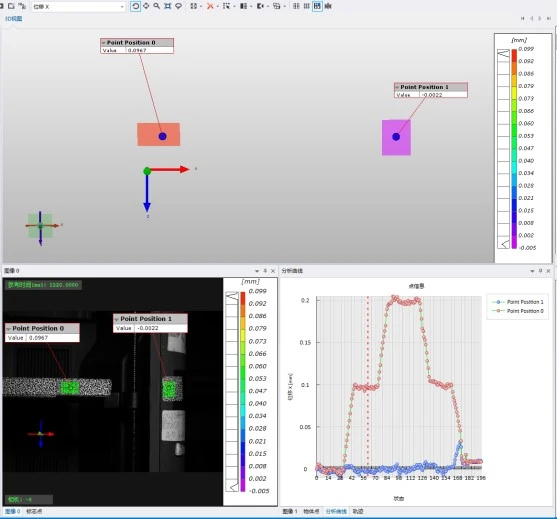
X侧向位移对比
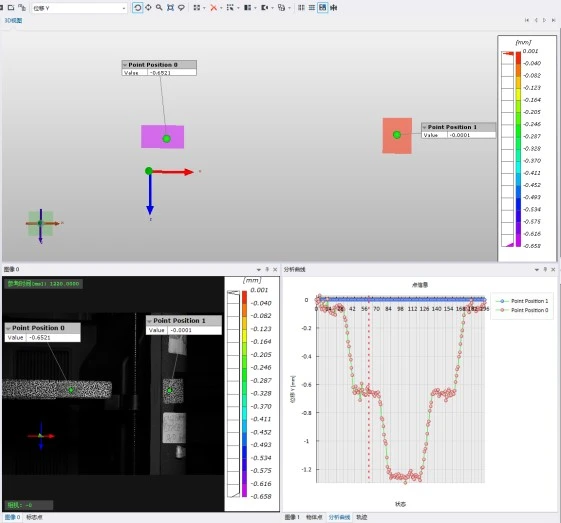
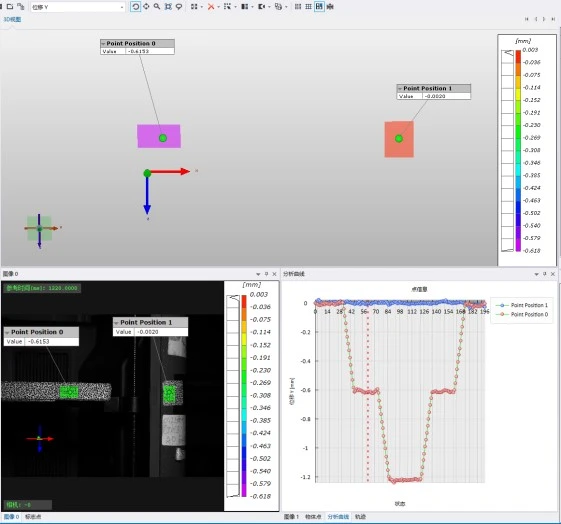
Y向位移对比
3、动态运动特性评价
基于位移‑时间时序曲线,可同时获取两项核心指标:
1)定值位移精度:实际终点位移与指令位移的偏差;
2)运动稳定性:运动启动冲击、进给抖动、停止回弹震荡。
只有剔除打印机框架整体刚体振动,时序曲线观测到的抖动才代表载物台真实动力学行为。
四、试验结论
3D打印机电机运行会引发整机框架产生微米级刚体振动,传统静态外参3D‑DIC无法区分框架刚体振动与载物台真实运动,测量结果引入附加位移偏差。
新拓三维XTDIC三维数字图像相关测量系统,采用刚体点动态外参修正振动误差抑制算法开展载物台位移精度实验。实验表明,打印机框架振动可带来0.0012 mm的附加Z向扰动位移;该方法可得到载物台真实三维位移,实现定值位移精度、侧向耦合窜动、动态稳定性评估。
该方案验证了动态外参修正方法在振动环境3D-DIC测量中的工程适用能力,为高精度3D-DIC测量技术从实验室环境向复杂工程现场拓展提供了新的技术路径。
新拓三维为您提供产品咨询,
技术咨询,点击开始聊天吧。
0755-86665401